实时 AI 消息
GPT-6 Astra 接入宇树 G1,让机器人把厨房收拾干净
据量子位报道,GPT-6 Astra 与宇树 G1 人形机器人完成对接,由大模型把机器人的技能当作工具来调用,在演示中完成了收拾厨房的任务。这展示了通用模型直接驱动硬件、接管日常家务的一种路径。
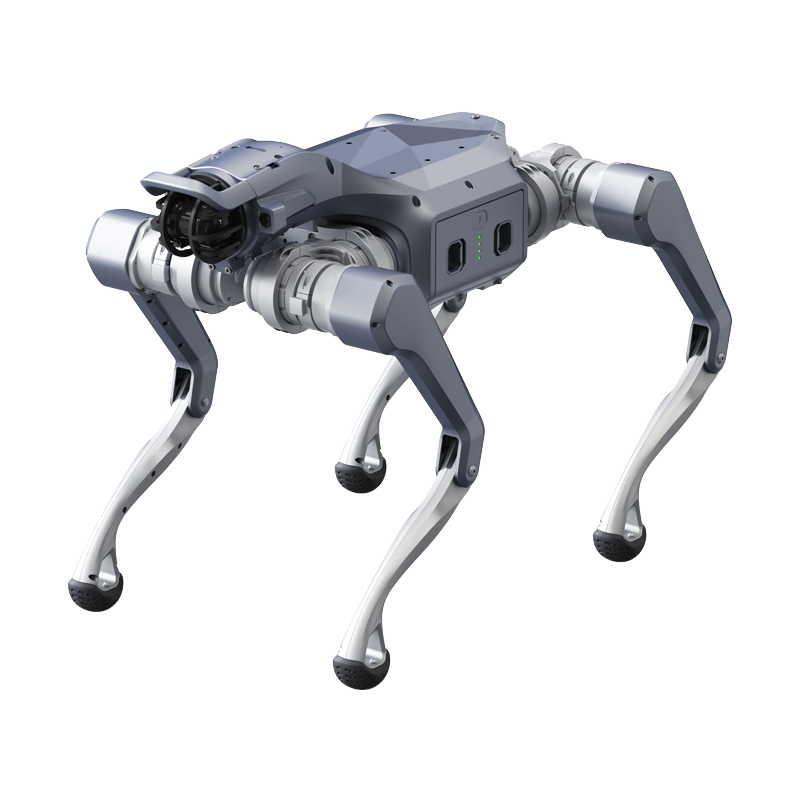
据量子位报道,GPT-6 Astra 与宇树 G1 人形机器人完成对接,演示中机器人把厨房收拾干净。这一演示的关键不在动作本身,而在于 GPT 把机器人的各项技能当作"工具"来调用。
这种"技能即工具"的思路,是把大模型当作调度中枢。模型不直接输出关节扭矩,而是识别当前情境、选择合适的技能接口,再交由机器人本体执行。模型负责理解与规划,硬件负责落地动作。
相比为每个任务单独训练一套策略,这种抽象层的价值在于泛化。只要技能库覆盖到位,新的家务任务可以通过提示与组合来完成,而不必重新采集数据、重新训练。
厨房是这类演示的经典场景:物体种类多、位置不固定、步骤有先后,还需要打开柜门、放置碗碟等接触密集的操作,对感知与规划都是不小的考验。
宇树 G1 作为本体提供了硬件基础,GPT-6 Astra 则提供高层决策。两者结合的意义在于,通用大模型正在从屏幕里的对话助手,变成能指挥物理世界的调度层。
需要冷静看待的是,演示与实际部署之间仍有距离。演示通常经过场景布置与多次尝试,长时段的稳定性、失败恢复以及安全性,都还需要更多验证。
后续值得关注:技能库的开放程度、是否支持第三方硬件,以及从"收拾厨房"这类脚本化任务走向真正开放环境的进度。
为什么重要
把机器人技能封装成模型可以调用的工具,意味着通用大模型能直接充当机器人的调度层,为家务与工业场景提供一条不依赖专用策略的落地路径。
附近消息
全部09/30 15:52
中国电信发布TeleOCR:1.2B轻量模型登顶文档解析榜单
中国电信发布轻量级文档解析模型TeleOCR,参数量约12亿,报道称其在全球文档解析基准测试中排名居前。该模型主打以更小的体积完成高精度文档理解任务。
09/30 15:58
Manus 2.0 回归:给 AI Agent 配手机号与钱包,还能拉群协作
据量子位报道,Manus 发布 2.0 版本,为 AI Agent 配上手机号和钱包,让智能体能够处理身份验证与支付类任务。新版本还支持把多个 Agent 拉进同一个群组分工干活,把单打独斗的通用智能体推向协同形态。
09/30 13:59
Robinhood 上线 AI 智能体:用户睡觉时也能自动交易
据 CoinDesk 报道,Robinhood 推出了一款新的 AI 智能体,能够在用户睡觉、无法盯盘的时段继续替其执行交易。这延续了券商把交易环节逐步交给自动化的趋势,也把决策权一并交了出去。
09/30 13:39
网易两款AI模型登顶Hugging Face双榜,力压国际大厂
据CSDN报道,网易两款AI模型同时登上Hugging Face榜单第一,在两个榜单上力压国际大厂模型。这一成绩反映出中国厂商在开源模型社区中的竞争力正在提升。