实时 AI 消息
英伟达发布 Isaac ROS 5.0,推进智能体化开源机器人开发
英伟达在官方博客发布 Isaac ROS 5.0,这是一套构建在 ROS 之上的 GPU 加速软件包集合,面向需要构建并部署复杂机器人应用的开发者。英伟达表示,能够感知、推理并行动的机器人需要新的物理 AI 模型与工具,而这次发布延续了其开源机器人开发路线。
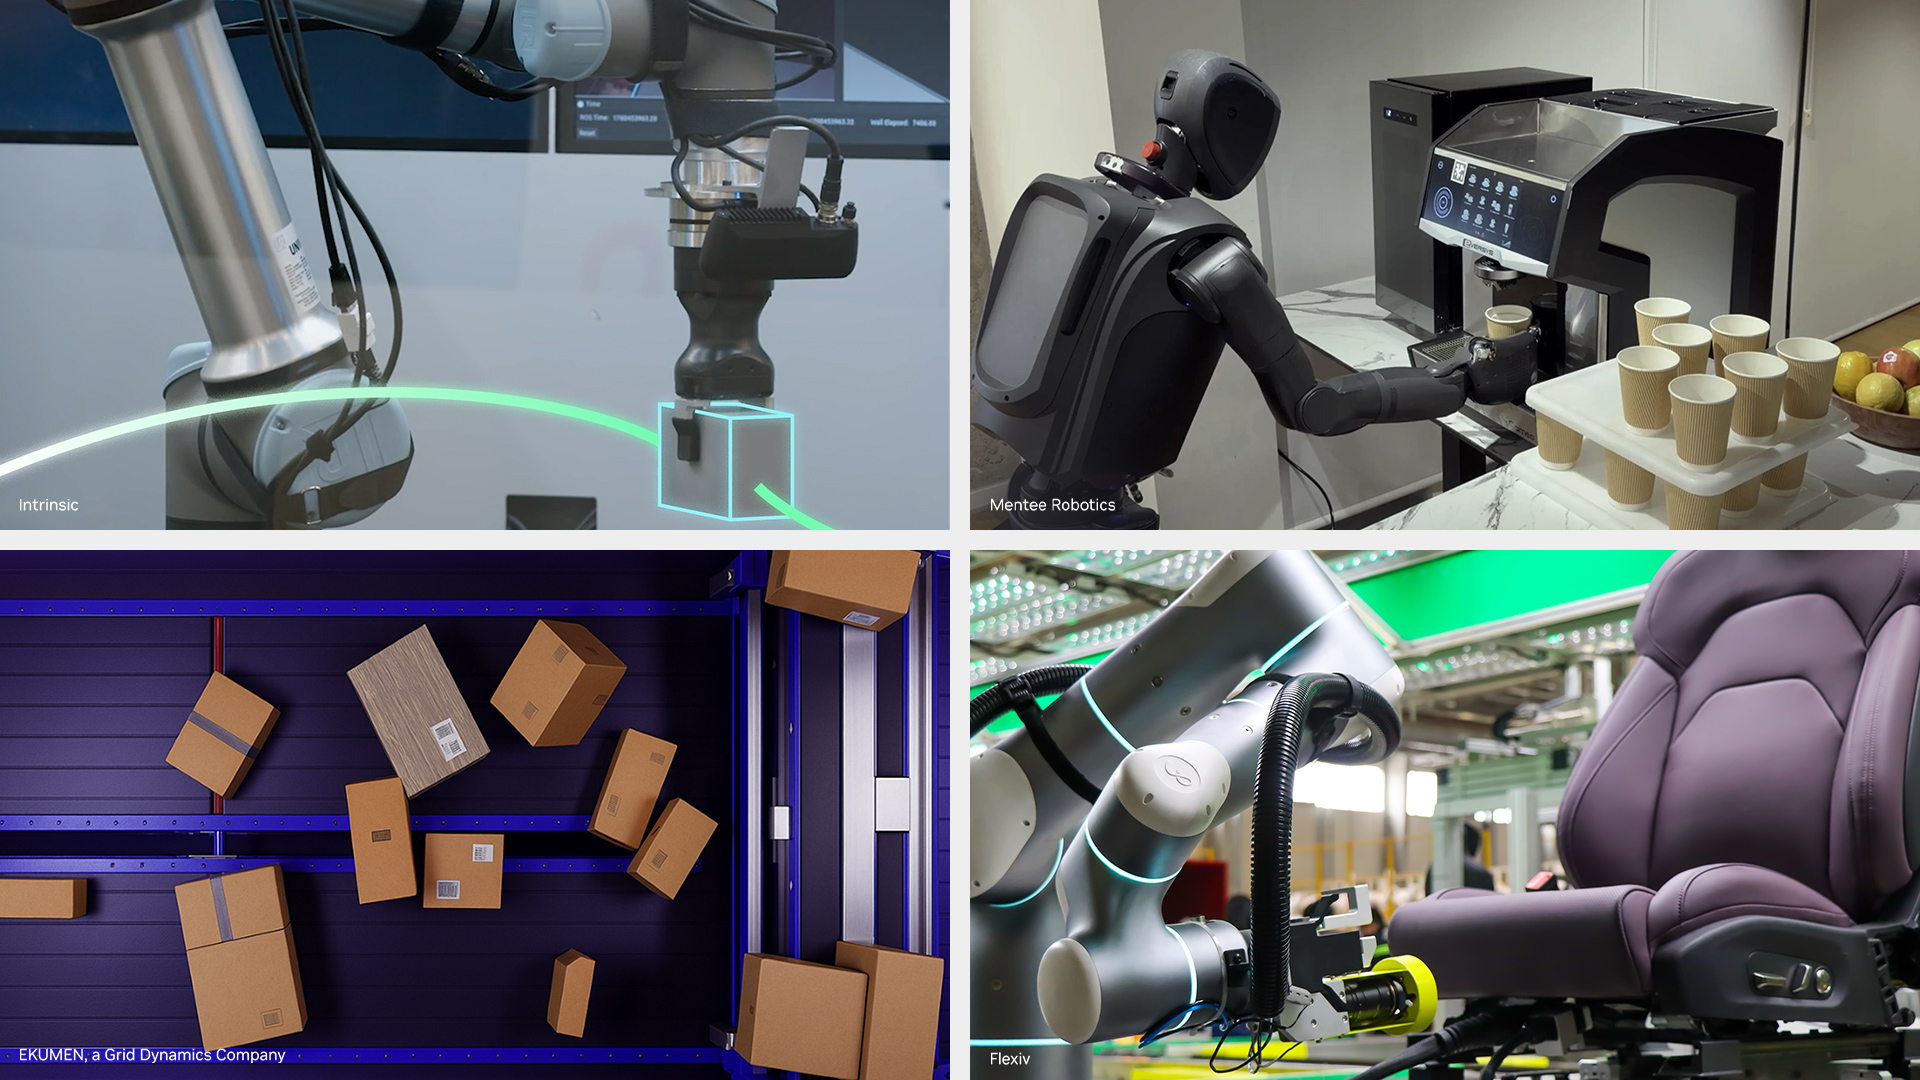
英伟达在官方博客发布了 Isaac ROS 5.0,这是其面向机器人开发者的最新版本软件栈。博客把这一版本描述为构建在 ROS 之上的 GPU 加速软件包集合,服务对象是需要构建并部署复杂机器人应用的开发者。
英伟达给出的理由是,要构建和部署能够在动态环境中感知、推理并行动的复杂机器人应用,开发者需要新的物理 AI 模型与工具。Isaac ROS 5.0 被定位为这类应用所需的软件底座,并在今天正式发布。
博客明确交代了这套工具的基础来自哪里:ROS 是 Open Robotics 项目提供的开源框架,用来帮助人们构建机器人。英伟达所做的是在这套开源框架之上叠加 GPU 加速的软件包,让开发者不必自己拼接底层的感知与计算模块。
标题中的 agentic(智能体化)是这次发布的关键词。英伟达把感知、推理、行动描述为机器人内部的完整链条,Isaac ROS 5.0 要做的,是把这条链条上的能力以可复用的开源包形式交付,而不是让每个团队各自集成。
开源也是这套方案卖点的一部分。把软件栈保持在开源状态并继续绑定 ROS,意味着英伟达留在一个自己并不拥有的生态里,但可以触达那些已经在 ROS 上开发的机器人团队。
更值得关注的是机器人软件正在被重新打包。过去开发者需要自行组合操作系统、中间件、感知库与仿真环境;现在芯片厂商把这些能力做成有版本号、有维护支持的发行版。对英伟达来说,Isaac ROS 是把它在训练侧的 GPU 优势延伸到机器人运行时侧的关键一环。
后续看点在于采用速度。博客并没有给出性能数字,因此真正的检验标准是机器人团队多快迁移到 5.0,以及他们向社区反馈了什么样的工程结果。
为什么重要
Isaac ROS 5.0 把 GPU 加速的感知与推理能力以开源软件包的形式带进 ROS 生态,降低了机器人智能体应用的门槛。对英伟达而言,这步棋是在训练算力之外继续加固其物理 AI 生态的位置。
附近消息
全部09/22 19:58
WebArena 作者 Shuyan Zhou 入职 Meta 超级智能实验室,主攻 AI 浏览器
量子位报道,网页智能体基准 WebArena 的作者 Shuyan Zhou 已加入 Meta 超级智能实验室,工作重心是开发 AI 浏览器。她曾提到,这一研究兴趣来自一个朴素的愿望:做出一台能通过对话帮妈妈订好机票的设备。
09/22 19:50
6 天烧掉 2000 多万元,小米「炼丹直播」收官并拿下开源第一
量子位报道,小米把一场为期 6 天的大模型训练做成公开直播,整个过程花费超过 2000 万元人民币,训练完成后其模型拿下开源第一,Hugging Face CEO 也公开称赞「太棒了」。这场实验把训练成本与工程过程一起摊开给社区看,成为开源模型竞赛中一次少见的透明度展示。
09/22 20:23
Nscale 的 IPO 将再次检验华尔街对集中式 AI 押注的胃口
TechCrunch 报道,英国 AI 数据中心开发商 Nscale 即将走向公开市场,而其大部分收入来自微软与 Anthropic 两家客户。这场 IPO 将成为公开市场投资者是否愿意为高度集中的 AI 基础设施押注买单的又一次检验。
09/22 18:06
基元律动韩凯云栖大会演讲:从多模型调度到反馈闭环,探索Agent持续进化
9月22日,基元律动联合创始人兼CTO韩凯在2026杭州云栖大会企业级Agent实践峰会上发表演讲《从Harness到RSI飞轮》。这场分享把重点放在多模型调度与反馈闭环上,讨论企业级Agent如何从一次性的调用链路走向能够持续进化的系统。